ส่วนผลิตผลในซุปเปอร์มาร์เก็ต เคาน์เตอร์เบเกอรี่ และสายการบรรจุหีบห่อ-ห้องเย็นมีสิ่งหนึ่งที่เหมือนกัน นั่นคือ ถุงม้วนโปร่งใสที่จ่ายจากม้วนต่อเนื่องที่มีรูพรุน การผลิตม้วนเหล่านั้นในปริมาณเชิงพาณิชย์เป็นงานของคอมพิวเตอร์ตัดเครื่องทำถุงรีดแบบต่อเนื่อง - อุปกรณ์ประเภทหนึ่งที่เปลี่ยนฟิล์มโพลีเอทิลีนแบบแบนให้เป็นถุงที่ปิดผนึกอย่างประณีต มีรูพรุน และม้วน- พันแผลด้วยความเร็วที่เป็นไปไม่ได้ภายใต้การควบคุมด้วยตนเองหรือด้วยกลไกล้วนๆ
บทความนี้จะเปิดเผยลำดับการทำงานของเครื่องจักร ตรรกะทางวิศวกรรมที่อยู่เบื้องหลังสถาปัตยกรรมการควบคุม และสิ่งที่แยกการออกแบบเครื่องจักรเครื่องหนึ่งออกจากอีกเครื่องหนึ่งเมื่อความต้องการการผลิตเพิ่มขึ้น
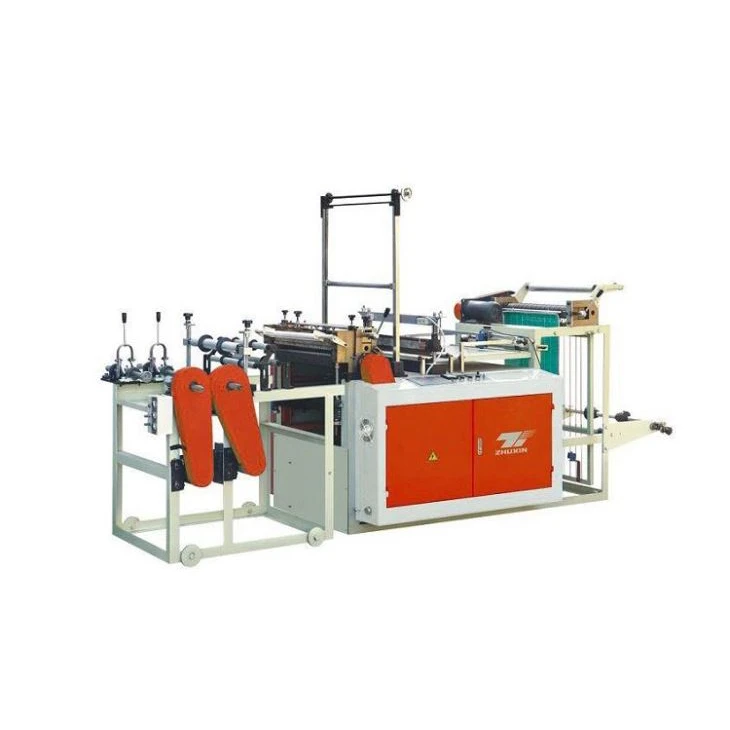
"การรีดต่อเนื่อง" หมายถึงอะไร - และเหตุใดจึงสำคัญ
ต่างจากรูปแบบถุงเดี่ยว-หรือประตู- ถุงรีดต่อเนื่องยังคงเชื่อมต่อกันตามเส้นคะแนนที่มีรูพรุน แทนที่จะถูกแยกออกจากเครื่องจนสุด ผู้ใช้ฉีกถุงแต่ละใบออกจากม้วน ณ จุดใช้งาน รูปแบบนี้ช่วยลดการจัดการที่สถานีบรรจุภัณฑ์ ป้องกันถุงพันกัน และทำให้การใช้วัสดุต่ำเนื่องจากม้วนม้วนแน่นโดยไม่มีช่องว่างอากาศ
การเจาะทะลุได้ลึกสม่ำเสมอ - ลึกพอที่จะฉีกได้สะอาด ตื้นพอที่จะไม่แตกหักภายใต้แรงตึงของลูกกลิ้ง - ถือเป็นข้อกำหนดที่แม่นยำที่เครื่องจักร-มีเพียงเครื่องจักรเท่านั้นที่ต้องดิ้นรนเพื่อรักษาไว้เมื่อความเร็วของฟิล์มเพิ่มขึ้น การควบคุมด้วยคอมพิวเตอร์ช่วยแก้ปัญหานี้โดยการปิดลูประหว่างตำแหน่งฟิล์ม ความเร็วขับเคลื่อน และจังหวะเวลาของเครื่องตัดแบบเรียลไทม์
การคลี่คลายฟิล์มและการจัดการแรงดึง
ทุกรอบเริ่มต้นที่จุดคลาย โดยที่ม้วนฟิล์มโพลีเอทิลีนที่เป่าไว้ล่วงหน้า-จะติดตั้งอยู่บนเพลาที่ควบคุมด้วยมอเตอร์หรือเบรก- เครื่องดึงฟิล์มจากม้วนนี้อย่างต่อเนื่อง ซึ่งหมายความว่าความเร็วในการคลี่คลายจะต้องตรงกับความต้องการดาวน์สตรีมทุกประการ - หากความตึงเครียดลดลง ฟิล์มหย่อนคล้อยและแนวไม่ตรง หากแรงดึงเพิ่มขึ้น ฟิล์มจะยืดและบิดเบือนขนาดกระเป๋า
บนเครื่องที่มีการตั้งค่าพื้นฐาน แดนเซอร์โรลเลอร์ที่แขวนอยู่ระหว่างลูกกลิ้งคงที่สองตัวจะให้บัฟเฟอร์แบบพาสซีฟ: ตำแหน่งแนวตั้งของแดนเซอร์สะท้อนความตึงเครียด และโพเทนชิออมิเตอร์หรือเซนเซอร์จับความใกล้เคียงจะป้อนสัญญาณกลับไปยังระบบขับเคลื่อนเพื่อคลายเครียด เครื่องจักรที่มีสเปคสูงกว่า-แทนที่ด้วยโหลดเซลล์ที่วัดความตึงของฟิล์มโดยตรง และป้อนตัวควบคุม PID แบบวงปิด-บนมอเตอร์คลี่คลาย
เป้าหมายคือเพื่อรักษาแรงตึงของรางภายในหน้าต่างที่กำหนด - โดยทั่วไปจะแสดงเป็นนิวตันต่อเมตรของความกว้างของฟิล์ม - โดยไม่คำนึงว่าเส้นผ่านศูนย์กลางม้วนจะหดตัวเร็วแค่ไหนเมื่อใช้วัสดุ
การติดตามเครื่องหมายโฟโตอิเล็กทริค: ระบบการลงทะเบียน
ถุงม้วนที่พิมพ์ออกมาถือเป็นความท้าทายในทันที: เส้นซีลความร้อน-จะต้องวางอย่างแม่นยำระหว่างหน่วยการพิมพ์ซ้ำ ไม่ใช่ข้ามโลโก้หรือบาร์โค้ด ที่คอมพิวเตอร์ตัดเครื่องทำถุงรีดแบบต่อเนื่องแก้ไขปัญหานี้ผ่านโฟโตอิเล็กทริคเซนเซอร์ - ซึ่งมักเรียกว่าโฟโตเซลล์หรือเซ็นเซอร์เครื่องหมายตา - ซึ่งติดตั้งอยู่เหนือเส้นทางฟิล์ม
เซ็นเซอร์จะมองหาเครื่องหมายลงทะเบียนเล็กๆ (เครื่องหมายตา) -ที่พิมพ์ไว้ล่วงหน้าบนฟิล์มที่ขอบเขตถุงแต่ละใบ เมื่อตรวจพบเครื่องหมาย เครื่องจะส่งพัลส์ไปยังไมโครคอนโทรลเลอร์ของเครื่อง ซึ่งใช้สัญญาณเพื่อซิงโครไนซ์ตำแหน่งของพูลมอเตอร์ หากระยะทางที่วัดได้จากเครื่องหมายสุดท้ายเบี่ยงเบนไปจากความยาวของถุงเป้าหมาย ตัวควบคุมจะตัดแต่งส่วนเพิ่มการป้อนถัดไปเพื่อแก้ไขข้อผิดพลาดก่อนที่แถบซีลจะปิด
การแก้ไขวงปิด-นี้เป็นสิ่งที่ทำให้การควบคุมคอมพิวเตอร์มีประโยชน์อย่างแท้จริงที่นี่ ฟีดที่ขับเคลื่อนด้วยลูกเบี้ยวล้วนๆ-จะก้าวหน้าในระยะทางคงที่ต่อรอบ ไม่ว่าฟิล์มจะคืบไปข้างหน้าหรือข้างหลังเนื่องจากการเปลี่ยนแปลงของความตึงเครียด เวอร์ชันที่ควบคุมด้วยคอมพิวเตอร์-จะคำนวณและชดเชยซ้ำอย่างต่อเนื่อง โดยรักษาตำแหน่งซีลให้อยู่ภายใน ±1 มม. แม้ที่อัตรารอบสูง
สำหรับฟิล์มธรรมดา (ไม่ได้พิมพ์) ระบบโฟโตอิเล็กทริกจะถูกบายพาส และเครื่องจะทำงานโดยใช้การควบคุมความยาวตามตัวเข้ารหัส-เพียงอย่างเดียว - สเต็ปปิ้งหรือเซอร์โวมอเตอร์จะเลื่อนฟิล์มไปตามระยะทางที่กำหนดไว้ล่วงหน้าต่อรอบ โดยที่คอมพิวเตอร์จะรักษาความแม่นยำในการนับไว้
การป้อนฟิล์ม: สเต็ปปิ้งมอเตอร์กับเซอร์โวมอเตอร์
ส่วนดึง - คู่ของลูกกลิ้งหนีบที่ยึดเกาะและเลื่อนฟิล์ม - เป็นส่วนเชื่อมต่อทางกลไกระหว่างระบบควบคุมและรางทางกายภาพ เทคโนโลยีไดรฟ์สองแบบเป็นเรื่องธรรมดา:
สเต็ปปิ้งมอเตอร์ขับเคลื่อนเป็นมาตรฐานสำหรับเครื่องจักรระดับเริ่มต้น-มานานหลายทศวรรษ สเต็ปปิ้งมอเตอร์จะก้าวหน้าตามจำนวนก้าวต่อพัลส์ที่แยกจากกัน ทำให้สามารถควบคุมตำแหน่งเชิงปริมาณโดยธรรมชาติโดยไม่มีการป้อนกลับ มีความน่าเชื่อถือ ราคาไม่แพง และเพียงพอสำหรับความเร็วปานกลางบนฟิล์มธรรมดา ข้อเสียเปรียบก็คือ เมื่อเร่งความเร็วสูงหรือมีฟิล์มหนา สเต็ปปิ้งมอเตอร์อาจสูญเสียก้าว ทำให้เกิดข้อผิดพลาดของระยะพิทช์สะสม
เซอร์โวมอเตอร์ขับเคลื่อนใช้ตัวเข้ารหัสโรตารีแบบวงปิด-บนเพลามอเตอร์ ข้อผิดพลาดของตำแหน่งได้รับการแก้ไขอย่างต่อเนื่อง ทำให้ระบบดึงที่ขับเคลื่อนด้วยเซอร์โว-มีความแม่นยำมากขึ้นและทนทานต่อการเปลี่ยนแปลงของโหลดมากขึ้น การวิเคราะห์ทางวิศวกรรมที่เผยแพร่ของเครื่องบรรจุถุงที่ควบคุมด้วยเซอร์โว- สังเกตว่าเซอร์โวไดรฟ์ลดข้อผิดพลาดในการลงทะเบียนฟีดลง 30–50% เมื่อเทียบกับระบบสเต็ปปิ้งแบบลูปเปิด-ที่ความเร็วเท่ากัน และการตอบสนองของแรงบิดนั้นเร็วกว่า ทำให้มีเวลาคงตัวสั้นลงและรอบเอาท์พุตต่อนาทีสูงขึ้น
แนวโน้มในการใช้งานที่มีปริมาณสูง-ชัดเจน: ขณะนี้การดึงเซอร์โวเป็นสถาปัตยกรรมที่ต้องการสำหรับเครื่องที่ทำงานที่ 150 รอบขึ้นไปต่อนาที
สถานีซีลความร้อน-: สถานที่ที่กระเป๋าถือกำเนิด
ชุดแถบซีลถือเป็นหัวใจสำคัญของเครื่องจักร ปากจับที่ให้ความร้อนสองอันจับฟิล์มไว้เพื่อควบคุมเวลาคงตัว โดยละลายและหลอมรวมชั้นโพลีเมอร์เข้าด้วยกันเพื่อสร้างซีลด้านล่าง (หรือด้านบน) ของถุงแต่ละใบ
คุณภาพของซีลจะถูกควบคุมโดยพารามิเตอร์อิสระสามตัว ซึ่งทั้งหมดตั้งค่าและตรวจสอบโดยคอมพิวเตอร์:
อุณหภูมิ- พื้นผิวของขากรรไกรจะต้องไปถึงอุณหภูมิเริ่มต้นการซีล (SIT) ของชั้นสารเคลือบหลุมร่องฟัน ซึ่งเป็นอุณหภูมิต่ำสุดที่ความแข็งแรงของพันธะที่ยอมรับได้ โดยต้องไม่เกินค่าการหลอมเหลว-ผ่านเกณฑ์ที่ทำให้รูไหม้ งานวิจัยที่ตีพิมพ์ในวารสารวิทยาศาสตร์พอลิเมอร์ประยุกต์(2022) กำหนดลักษณะความสัมพันธ์นี้สำหรับฟิล์มบรรจุภัณฑ์แบบยืดหยุ่นทั่วไป โดยยืนยันว่าช่องปิดผนึกที่ใช้งานได้ - ช่องว่างระหว่าง SIT และการเริ่มต้นการย่อยสลาย - จะแคบกว่าสำหรับฟิล์มที่บางกว่าและสำหรับวัสดุที่มีเศษส่วนความเป็นผลึกสูง ตัวควบคุมอุณหภูมิ PID ของเครื่องจะรักษาอุณหภูมิของขากรรไกรไว้ภายใน ±2–3 องศาของค่าที่ตั้งไว้ในสภาวะคงที่
เวลาอยู่- ระยะเวลาที่ขากรรไกรยังคงปิดอยู่ การคงอยู่นานขึ้นจะทำให้ความร้อนผ่านเข้าสู่ชั้นพันธะได้มากขึ้น เพิ่มความแข็งแรงของซีลจนถึงที่ราบสูง เมื่อการคงตัวมากเกินไป ความหนืดของโพลีเมอร์จะลดลงมากเกินไป ส่งผลให้บริเวณพันธะบางลง เวลาคงตัวถูกตั้งค่าเป็นมิลลิวินาทีผ่าน HMI ของเครื่อง และเป็นฟังก์ชันโดยตรงของความเร็วรอบ: เอาต์พุตสองเท่าต่อนาทีลดลงครึ่งหนึ่งของเวลาหยุดนิ่งที่มีอยู่ ซึ่งเป็นเหตุผลว่าทำไมจึงต้องเพิ่มอุณหภูมิตามลำดับ
ความดัน- แรงปิดขากรรไกร โดยทั่วไปจะอยู่ในช่วง 0.3–0.7 MPa สำหรับฟิล์ม PE มาตรฐาน แรงดันที่สูงขึ้นช่วยเพิ่มการสัมผัสอย่างใกล้ชิดระหว่างพื้นผิวฟิล์มที่อุณหภูมิต่ำลง แต่แรงดันที่มากเกินไปจะทำให้เม็ดบีดบางลง เครื่องจักรจำนวนมากใช้สปริง-ตัวกั้นแบบขากรรไกรแบบโหลดที่สอบเทียบในการประกอบ เครื่องจักรที่มีความแม่นยำใช้ตัวกระตุ้นแบบนิวแมติกที่มีแรงดันควบคุม
ที่เทคโนโลยีบรรจุภัณฑ์และวิทยาศาสตร์Journal (2022) ตั้งข้อสังเกตว่าปฏิสัมพันธ์ระหว่างพารามิเตอร์ทั้งสามนี้เป็นไปตามการตอบสนอง-ความสัมพันธ์พื้นผิว: ไม่มีพารามิเตอร์ตัวใดตัวหนึ่งที่สามารถเพิ่มประสิทธิภาพโดยแยกจากกันได้ ผู้ควบคุมเครื่องจักรที่เข้าใจสิ่งนี้จะหลีกเลี่ยงข้อผิดพลาดทั่วไปเพียงแค่ "เพิ่มความร้อน" เมื่อซีลล้มเหลว
การตัดปรุ: การสร้างเส้นฉีกขาด
ทันทีหลังจากสถานีซีล - บางครั้งจะรวมอยู่ในชุดขากรรไกรเดียวกัน บางครั้งที่สถานีปลายน้ำที่แยกจากกัน - จะเป็นเครื่องตัดการเจาะ ใบมีดฟันปลาหรือปลายเข็ม-จะเจาะฟิล์มเป็นระยะสม่ำเสมอตลอดความกว้างของราง โดยปล่อยให้มีรอยปรุขนาดเล็ก-เป็นแถวตามแนวบริเวณซีล
มีการใช้รูปทรงในการตัดสองแบบ:
การเจาะบางส่วน-: ใบมีดจะเจาะทะลุชั้นฟิล์มด้านนอกเท่านั้น โดยไม่เหลือชั้นเคลือบหลุมร่องฟันด้านในเหมือนเดิม ทำให้ได้ม้วนที่สมบูรณ์ที่สุดโดยมีแรงฉีกขาดปานกลาง
ผ่าน-การเจาะแบบตัด: ใบมีดตัดผ่านทั้งสองชั้นจนสุดที่จุดเจาะแต่ละจุด โดยแยกจากกันด้วยสะพานที่ไม่เสียหาย แรงฉีกขาดต่ำกว่า เหมาะสำหรับถุงผลิตผลน้ำหนักเบา
คอมพิวเตอร์ตั้งเวลาใบมีดเจาะเพื่อโจมตีในขณะที่ฟิล์มหยุดนิ่ง - ในระหว่างระยะการหยุดนิ่ง - เพื่อให้มั่นใจว่าความกว้างของสะพานสม่ำเสมอ หากใบมีดยิงในระหว่างที่ฟิล์มเคลื่อนที่ ความกว้างของสะพานจะแตกต่างกันไป ทำให้เกิดรอยฉีกขาดที่ไม่สม่ำเสมอ
การระบายความร้อนและความเสถียรของมิติ
ฟิล์มปิดผนึกที่ออกจากขากรรไกรยังคงอยู่ที่หรือใกล้อุณหภูมิอ่อนตัวลง หากพันบนลูกกลิ้งเอาต์พุตทันทีภายใต้แรงดึง บริเวณซีลอุ่นจะเสียรูป ทำให้เกิดรอยยับหรือ-ถุงสี่เหลี่ยมหลุด -ส่วนที่เรียบของเครื่อง - ชุดลูกกลิ้งไอเดลอร์ตลอดระยะการทำความเย็น - ช่วยให้ซีลเย็นลงต่ำกว่าอุณหภูมิการเปลี่ยนสถานะคล้ายแก้วหรืออุณหภูมิการแข็งตัวของฟิล์มก่อนที่จะพัน สำหรับเครื่องจักรความเร็วสูง- แถบระบายความร้อนด้วยอากาศแบบบังคับ-จะช่วยเร่งขั้นตอนนี้
ความยาวในการทำความเย็น (วัดเป็นเมตรของเส้นทางฟิล์มระหว่างแถบซีลและตัวม้วน) เป็นข้อจำกัดทางกายภาพของความเร็วเอาท์พุตสูงสุด เครื่องจักรที่ผลิตถุงขนาด 50 มม. ที่ 200 รอบต่อนาที กำลังเคลื่อนฟิล์มหนา 10 เมตรต่อนาทีผ่านเขตทำความเย็น การลดเส้นทางการทำความเย็นให้สั้นลงด้านล่างสิ่งที่ฟิสิกส์ต้องการหมายถึงการไปถึงเครื่องหมุนโดยมีซีลที่รวมไว้ไม่เพียงพอ
การนับ การเปลี่ยนม้วน และการม้วน
คอมพิวเตอร์จะรักษาจำนวนถุงวิ่งโดยใช้ตัวเข้ารหัสมอเตอร์แบบดึง-เป็นแหล่งสัญญาณพัลส์ เมื่อถึงจำนวนที่ตั้งไว้ เครื่องหมุนจะหยุด ม้วนที่เสร็จแล้วจะถูกปล่อย และแกนใหม่จะถูกจัดตำแหน่งให้อยู่ในตำแหน่ง ในการเปลี่ยนเครื่องด้วยตนเอง- ผู้ปฏิบัติงานจะนำม้วนที่เสร็จแล้วออกและร้อยด้ายที่แกนใหม่ ในเวอร์ชันอัตโนมัติเต็มรูปแบบ แม็กกาซีนหลักและแขนถ่ายโอนจะจัดการการเปลี่ยนแปลงได้ภายในเวลาไม่ถึงห้าวินาที
ตัวม้วนใช้มอเตอร์ขับเคลื่อนแบบพื้นผิว-หรือแบบตั้งศูนย์- ซึ่งความเร็วจะลดลงเมื่อเส้นผ่านศูนย์กลางม้วนเพิ่มขึ้น - โดยรักษาความเร็วของการม้วนฟิล์มให้คงที่ แทนที่จะรักษาความเร็วรอบของมอเตอร์ให้คงที่ ซึ่งมิฉะนั้นจะทำให้แรงดึงตึงขึ้นเมื่อเส้นผ่านศูนย์กลางเพิ่มขึ้น
สถาปัตยกรรมการควบคุม: มากกว่าตัวจับเวลา
ป้ายกำกับ "การตัดด้วยคอมพิวเตอร์" ในหมวดหมู่เครื่องจักรนี้หมายถึงการเปลี่ยนไทม์มิ่งเชิงกลแบบคงที่ (ลูกเบี้ยว{0}}และ-ระบบเชื่อมโยง) ด้วยซีเควนเซอร์ที่ใช้ไมโครคอนโทรลเลอร์-โดยเฉพาะ ในการออกแบบแบบเก่า เวลาการคงตัวของแถบซีลถูกกำหนดโดยลูกเบี้ยวที่หมุนได้ ซึ่งมีโปรไฟล์ถูกกลึงให้ปิดกรามไว้สำหรับส่วนโค้งคงที่ - การเปลี่ยนความยาวถุงจำเป็นต้องเปลี่ยนลูกเบี้ยวทางกายภาพ การควบคุมด้วยคอมพิวเตอร์จะแทนที่ลูกเบี้ยวด้วยพารามิเตอร์ซอฟต์แวร์: ความยาวถุง เวลาพัก และอุณหภูมิซีลจะถูกป้อนผ่าน HMI หน้าจอสัมผัส และจัดเก็บเป็นสูตรอาหารที่กำหนดชื่อไว้
โดยทั่วไปแล้ว เครื่องจักรสมัยใหม่จะทำงานบน PLC ที่มีการเคลื่อนไหว-ควบคุมการ์ดเอ็กซ์แพนชัน โดยอ่านอินพุตจาก:
เซ็นเซอร์การลงทะเบียนโฟโตอิเล็กทริค
ดึง-ตัวเข้ารหัสมอเตอร์
เทอร์โมคัปเปิลอุณหภูมิขากรรไกร
กราม-เซ็นเซอร์ระยะใกล้
และควบคุมเอาต์พุตไปที่:
ดึงมอเตอร์ขับเคลื่อน (สเต็ปปิ้งหรือเซอร์โว)
แอคชูเอเตอร์กรามซีล (โซลินอยด์นิวแมติก)
เครื่องทำความร้อน SSR (โซลิด-รีเลย์สถานะ)
โซลินอยด์ใบมีดเจาะ
ไดรฟ์วินเดอร์
แถบกำจัดไฟฟ้าสถิต
การรวมสัญญาณทั้งหมดเหล่านี้ไว้ภายใต้ซีเควนเซอร์ตัวเดียวคือสิ่งที่ช่วยให้เครื่องจักรรักษาการควบคุมระดับเสียงที่แน่นหนา โดยที่ผู้ปฏิบัติงานไม่ต้องดำเนินการใด ๆ ในระหว่างการดำเนินการผลิต
ข้อควรพิจารณาเกี่ยวกับความเข้ากันได้และการประมวลผลของฟิล์ม
ที่คอมพิวเตอร์ตัดเครื่องทำถุงรีดแบบต่อเนื่องได้รับการออกแบบมาโดยเฉพาะสำหรับฟิล์ม-โพลีเอทิลีนความหนาแน่นต่ำ (LDPE) และฟิล์มโพลีเอทิลีนความหนาแน่นต่ำ-เชิงเส้น (LLDPE) ซึ่งเป็นวัสดุหลักสำหรับผลิตผลและถุงม้วนเบเกอรี่ ความแตกต่างของหน้าต่างการประมวลผลระหว่างทั้งสองมีความหมาย: LLDPE มีหน้าต่างเริ่มต้นการซีลที่แคบกว่า แต่มีความต้านทานการเจาะทะลุสูงกว่า ดังนั้นความคมและแรงกดของใบมีดเจาะจึงต้องมีการสอบเทียบใหม่เมื่อเปลี่ยนวัสดุ
โดยทั่วไปความหนาของฟิล์มจะอยู่ระหว่าง 10 ถึง 50 ไมครอนสำหรับถุงประเภทนี้ ฟิล์มที่บางกว่าต้องการอุณหภูมิกรามที่ต่ำกว่า การคงตัวเร็วขึ้น และการควบคุมแรงตึงที่แม่นยำยิ่งขึ้น เนื่องจากความทนทานต่อการเปลี่ยนแปลงในการประมวลผลมีน้อยกว่า แถบกำจัดไฟฟ้าสถิต - ที่มักถูกมองข้ามว่าเป็นอุปกรณ์เสริมเล็กๆ - กลายเป็นสิ่งจำเป็นที่ความหนาต่ำกว่า 20 ไมครอน โดยที่ประจุไฟฟ้าสถิตทำให้ชั้นฟิล์มเกาะกันอย่างไม่สม่ำเสมอและรบกวนเส้นทางเรียบ-
ความเร็วเอาต์พุตในทางปฏิบัติ
ความเร็วของเครื่องจักรแสดงเป็นรอบต่อนาที (CPM) โดยที่หนึ่งรอบเท่ากับหนึ่งถุง ช่วงการผลิตทั่วไป:
| การกำหนดค่า | ช่วงความเร็ว | หมายเหตุ |
|---|---|---|
| มอเตอร์สเต็ปปิ้งช่องทางเดียว- | 80–130 ต่อนาที | ระดับเริ่มต้น-ฟิล์มธรรมดา |
| เซอร์โวมอเตอร์เลนเดียว- | 130–200 ต่อนาที | ฟิล์มพิมพ์ทะเบียนแน่น |
| เซอร์โวคู่-เลน | 200–350 ต่อนาที | รางคู่ขนานกันบนฟิล์มไวด์ |
การทำงานแบบคู่-แบ่งม้วนฟิล์มกว้างออกเป็นสองเลนถุงขนานกัน เพิ่มเอาต์พุตเป็นสองเท่าได้อย่างมีประสิทธิภาพโดยไม่ต้องเพิ่มความถี่ของวงจรกลไก นี่เป็นวิธีการมาตรฐานในการข้ามขีดจำกัด 200 CPM โดยไม่ต้องดันเวลาการคงตัวของขากรรไกรเข้าไปในบริเวณที่ความสมบูรณ์ของซีลลดลง
สรุป
ที่คอมพิวเตอร์ตัดเครื่องทำถุงรีดแบบต่อเนื่องเปลี่ยนแผ่นฟิล์มแบนให้เป็นผลิตภัณฑ์ถุงม้วน-เชิงพาณิชย์ผ่านห่วงโซ่การดำเนินงานที่ต่อเนื่องกัน: การคลี่คลายแบบควบคุม-แบบควบคุม การลงทะเบียนด้วยโฟโตอิเล็กทริก เซอร์โว- หรือการป้อนแบบดึงมอเตอร์-แบบสเต็ปปิ้ง การปิดผนึกด้วยความร้อนอย่างแม่นยำ การตัดแบบเจาะ การทำความเย็น และการม้วนแบบม้วนอัตโนมัติ การกำหนด "คอมพิวเตอร์" ไม่ใช่ภาษาทางการตลาด - แต่เป็นการอธิบายการเปลี่ยนแปลงทางสถาปัตยกรรมอย่างแท้จริงจากจังหวะเวลาเชิงกลไปเป็นซอฟต์แวร์- การควบคุมกระบวนการที่กำหนดซึ่งอนุญาตให้จัดเก็บสูตรอาหาร - การแก้ไขข้อผิดพลาดของลูปแบบปิด และการเปลี่ยนรูปแบบอย่างรวดเร็ว การทำความเข้าใจว่าระบบย่อยแต่ละระบบมีส่วนสนับสนุนคุณภาพถุงขั้นสุดท้ายอย่างไร ช่วยให้ผู้ซื้ออุปกรณ์ถามคำถามที่ถูกต้อง และผู้ปฏิบัติงานสามารถวินิจฉัยสาเหตุที่แท้จริงเมื่อผลผลิตไม่เพียงพอ
อ้างอิง
วารสารวิทยาศาสตร์พอลิเมอร์ประยุกต์ "วิธีการจำแนกลักษณะใหม่สำหรับการปิดผนึกด้วยความร้อนของฟิล์มบรรจุภัณฑ์โพลีเมอร์" ห้องสมุดออนไลน์ของ Wiley, 2022
เทคโนโลยีบรรจุภัณฑ์และวิทยาศาสตร์, "การทำความเข้าใจปัจจัยที่ส่งผลต่อคุณภาพการปิดผนึกของบรรจุภัณฑ์ชนิดอ่อน" ห้องสมุดออนไลน์ของ Wiley, 2022
อุปกรณ์ทดสอบ RDM, "พารามิเตอร์การซีลความร้อนของฟิล์มโพลีเมอร์ยืดหยุ่นและความสมบูรณ์ของซีลบรรจุภัณฑ์สำเร็จรูป" เอกสารไวท์เปเปอร์ทางเทคนิค, 2024
การวิเคราะห์ทางวิศวกรรมของระบบเซอร์โว AC ที่ใช้กับเครื่องซีลและตัดถุงด้วยความร้อน- เอกสารกรณีศึกษาการใช้งานเซอร์โว เอกสารประกอบทางวิศวกรรมเครื่องจักรอุตสาหกรรม